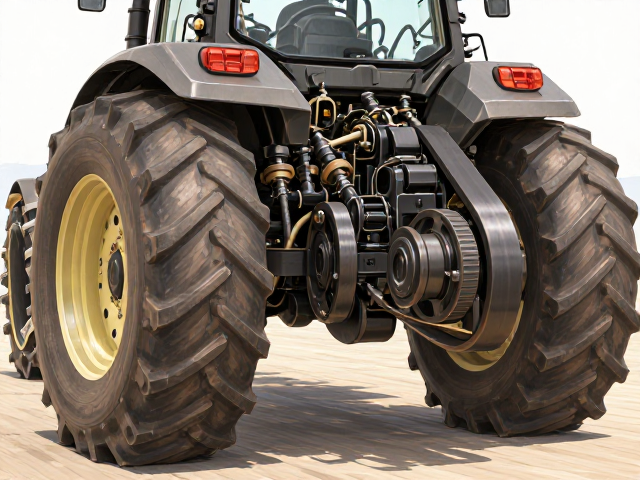
轮式拖拉机皮带传动改变运动方向的核心机制
轮式拖拉机的皮带传动系统主要依赖皮带轮槽型的几何设计与皮带的物理张力来实现动力的传递与方向转换。在标准的V型皮带传动中,动力输入轴与输出轴通常平行布置,此时皮带在两个带轮之间形成闭合回路,运动方向保持一致。然而,当需要改变运动方向时,系统往往引入惰轮或采用交叉传动的方式。惰轮本身不改变传动比,仅起到改变皮带走向的作用,使皮带在绕过惰轮时发生偏转,从而将动力引导至不同轴向或径向的输出部件。这种机械结构利用摩擦力原理,确保皮带在特定角度下仍能紧密贴合带轮,维持高效的动力传输。
交叉传动是另一种常见的改变运动方向的手段,尤其适用于需要反转输出轴旋转方向的场景。通过将皮带在两个平行带轮之间进行交叉缠绕,输入轴的顺时针旋转会转化为输出轴的逆时针旋转。这种方式结构简单,无需额外的复杂齿轮箱,但在高速运转时,皮带交叉处会产生较大的摩擦损耗和热量,导致皮带寿命缩短。因此,在实际应用中,交叉传动多用于低速、高扭矩的辅助作业场景,如某些农用机械的液压泵驱动或风扇冷却系统,其核心在于通过物理路径的扭转来强制改变角速度的矢量方向。
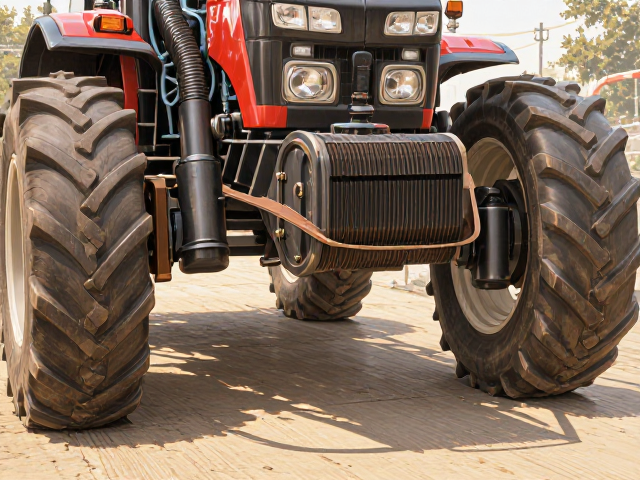
优化皮带传动方向改变的技术要点
提升皮带传动系统在改变运动方向时的效率与稳定性,关键在于优化带轮槽型与皮带接触面的匹配度。V型带与楔形槽的配合能够产生楔形效应,显著增加法向压力,从而在相同张紧力下提供更大的摩擦力。当传动方向发生改变时,皮带在带轮上的包角至关重要。增大包角可以有效防止打滑,特别是在惰轮转向或交叉传动中,确保皮带在受力方向改变时仍能保持足够的抓地力。选用具有优异抗疲劳性能和耐热性的聚氨酯或橡胶复合材料皮带,能够减少因方向改变带来的应力集中,延长维护周期。
安装精度与张紧力的动态平衡是优化传动性能的另一核心环节。皮带轮的对中误差会导致皮带在运行中产生侧向滑动,加剧磨损并降低传动效率。在改变运动方向的复杂传动布局中,必须确保所有带轮的中心线在同一平面内,且平行度误差控制在严格范围内。此外,自动张紧装置的应用能够补偿皮带因长期使用产生的伸长量,维持恒定的张紧力。特别是在拖拉机作业环境多变的情况下,稳定的张紧力有助于减少皮带在转向时的振动与噪音,确保动力传输的平顺性,进而提升整机的作业效率与可靠性。