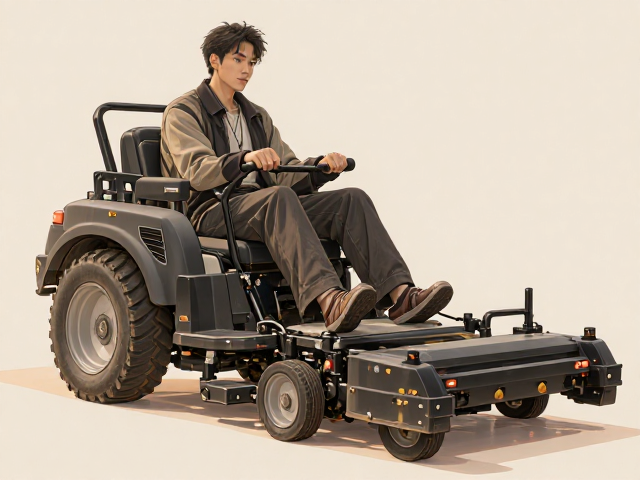
机械结构革新:手扶式驱动与骑乘式底盘的融合优势
传统农业作业中,小型割草设备往往受限于操作者的体力消耗与作业效率,而大型机械又难以应对狭窄地块或复杂地形。手扶式驱动结合骑乘式切草机的设计,旨在解决这一痛点。这种混合形态的设备通过优化传动系统,将动力源从单纯的人力或小型发动机,升级为更稳定的底盘承载结构。操作者无需长时间弯腰或推行,而是通过坐乘姿态控制方向与速度,大幅降低了劳动强度。手扶式操控杆保留了灵活转向的特性,使得机器在田埂、果园边缘等不规则区域作业时,能够像手扶拖拉机一样精准避让障碍物,同时骑乘式底盘提供了更好的稳定性与减震效果,确保在崎岖地面作业时刀片高度恒定,切割效果均匀。
这种结构上的创新直接提升了作业覆盖率与连续性。在常规草坪维护或农田杂草清理场景中,骑乘式底盘允许设备搭载更大容量的集草箱或更高的作业速度,减少了停机清理的频率。手扶式驱动部分则负责精细的角度调整,特别是在需要切入角落或绕过树木时,操作者可以通过微调手柄实现毫米级的路径修正。这种“粗中有细”的机械逻辑,使得单一设备能够适应从开阔平地到复杂灌木丛的多变环境,避免了频繁更换工具带来的时间浪费,为规模化农业管理提供了物理基础层面的效率支撑。
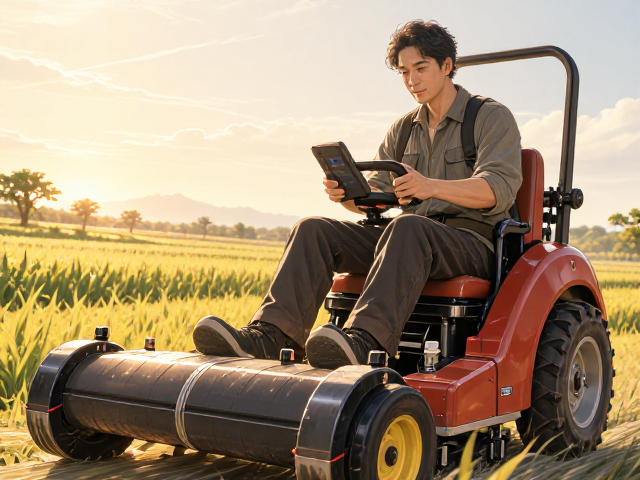
智能物联网控制:数据驱动的作业流程优化
物联网技术的介入,将切草机从单纯的机械工具转变为数据采集节点。通过内置的传感器与通信模块,设备能够实时监测作业面积、燃料消耗、刀片转速以及发动机工况。这些数据通过无线网络传输至云端管理平台,形成可视化的作业地图。农户或管理者可以通过移动端应用查看实时位置、历史作业轨迹以及设备健康状态。这种透明化的管理方式,使得资源调度更加科学。例如,系统可以根据历史数据预测某片区域的杂草生长周期,提前规划作业时间,避免无效出勤。同时,远程故障诊断功能允许技术人员在设备出现异常前预警,减少因突发故障导致的作业中断,保障农时不被延误。
智能化控制还体现在对作业参数的动态调节上。不同土壤湿度和植被密度对切割阻力有不同影响,智能系统可根据实时负载自动调整发动机转速或液压输出,以维持最佳切割效率并节省能源。在夜间或低能见度环境下,物联网平台可结合GPS定位与电子围栏技术,确保设备仅在授权区域内作业,防止误操作或丢失。此外,作业数据的积累为后续的土地管理提供了依据,如通过对比不同年份的杂草覆盖面积变化,评估除草措施的有效性,从而优化下一季的种植或维护方案。这种数据闭环不仅提升了单次作业的效率,更为长期的农业精细化运营提供了决策支持。