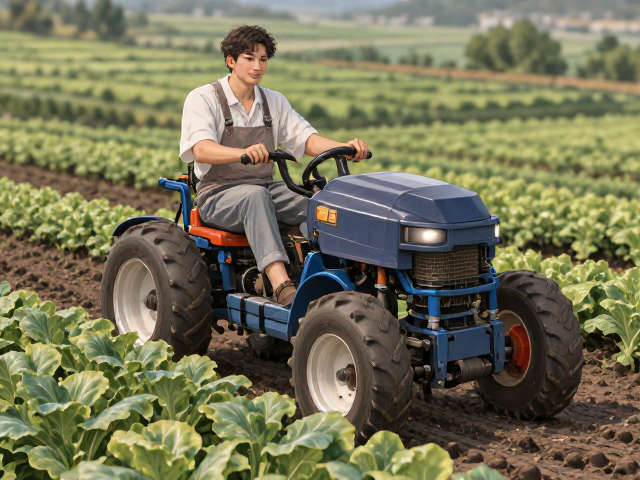
手扶式驱动蔬菜种植机,最小转弯半径设计,灵活穿梭田间高效作业
在设施农业与露天蔬菜种植场景中,作业空间的局限性往往是制约生产效率的关键因素。传统大型农机无法进入狭窄的温室大棚或高密度种植的垄间区域,而人工操作不仅劳动强度大,且作业精度难以保证。手扶式驱动蔬菜种植机通过紧凑的底盘布局与优化的动力传输系统,解决了这一痛点。其核心设计理念在于将整机尺寸压缩至极限,同时保留足够的承载能力以应对播种、移栽及覆土等多道工序。这种设备通常采用独立悬挂或刚性连接的前后轮组,配合低重心设计,确保在湿滑泥泞的土壤环境中依然保持稳定的牵引力,为后续的高精度作业提供基础保障。
最小转弯半径的实现依赖于对转向机构的精密调校。不同于四轮转向的复杂液压系统,手扶式设备多采用前轮转向或差速转向原理。通过缩短轴距并优化前轮转角范围,设备能够在极小的空间内完成180度掉头或原地旋转。例如,在宽度仅为1.2米的标准化大棚通道中,具备0.8米以内转弯半径的设备可实现无障碍通行。这种设计不仅减少了田间掉头所需的冗余空间,还显著降低了因频繁转向导致的土壤压实问题,保护了土壤结构,有利于蔬菜根系的呼吸与生长。

灵活穿梭田间高效作业
灵活穿梭的能力直接转化为作业效率的提升。在蔬菜种植过程中,垄距通常较为固定且狭窄,设备需要沿直线精准行进,同时避免损伤作物。手扶式驱动种植机配备的高灵敏度导向装置,使操作员能够轻松控制行进轨迹。在转弯作业时,由于转弯半径小,设备无需大幅调整角度即可平滑进入下一行作业路径。这种连续性作业模式消除了传统农机在田块边缘反复调整位置的时间损耗。对于种植密度较高的叶菜类作物,如生菜、菠菜等,这种灵活性尤为重要,它确保了每一株作物都能获得均匀的种植间距,为后续的机械化采收奠定基础。
高效作业不仅体现在速度上,更体现在多功能集成与适应性上。现代手扶式种植机往往采用模块化设计,可根据不同蔬菜品种快速更换播种盘、移栽夹或覆土轮。在紧凑的机身内集成多种功能部件,要求内部管线布局高度优化,以减少故障率并便于维护。例如,采用链条或皮带传动替代复杂的齿轮箱,不仅降低了重量,还提高了动力传递效率。在实际田间应用中,操作员可通过调节手扶把的角度和高度,适应不同身高的使用者,长时间作业不易疲劳。这种人机工程学设计结合高效的机械结构,使得单台设备在单位时间内的作业面积显著高于传统人工或大型农机,尤其在碎片化地块中展现出独特的竞争优势。